Autonomous Mobile Robot di Gudang: Siapa yang Bertanggung Jawab Ketika Jalur Robot Tidak Aman?
Pendahuluan
Transformasi digital telah mengubah cara perusahaan mengelola aktivitas pergudangan. Jika sebelumnya pemindahan barang sangat bergantung pada tenaga manusia dan forklift yang dikendalikan operator, kini semakin banyak gudang modern menggunakan Autonomous Mobile Robot (AMR) untuk memindahkan barang secara otomatis.
AMR merupakan robot bergerak otonom yang mampu menavigasi lingkungan, mendeteksi objek di sekitarnya, serta menentukan atau menyesuaikan rute perjalanan berdasarkan kondisi yang dihadapi. Teknologi ini dimanfaatkan untuk memindahkan barang dari area penerimaan menuju penyimpanan, mengantarkan produk ke stasiun pengemasan, hingga mendukung proses pemenuhan pesanan.
Kehadiran AMR menawarkan berbagai keuntungan, mulai dari peningkatan produktivitas, pengurangan pekerjaan manual yang berulang, hingga optimalisasi aliran material. Namun, di balik efisiensi tersebut, terdapat tantangan keselamatan dan kesehatan kerja (K3) yang tidak boleh diabaikan.
Salah satu persoalan penting adalah bagaimana memastikan robot dapat bergerak dengan aman ketika berbagi ruang dengan pekerja. Jalur yang sebelumnya kosong dapat tiba-tiba dipenuhi orang, barang yang diletakkan sembarangan dapat menghalangi sensor, dan perubahan tata letak gudang dapat menciptakan situasi yang tidak pernah dipertimbangkan dalam konfigurasi awal robot.
Ketika AMR menabrak pekerja atau menyebabkan kecelakaan akibat rute yang tidak aman, pertanyaan yang muncul bukan sekadar mengapa robot gagal menghindari bahaya, melainkan siapa yang bertanggung jawab atas kejadian tersebut.
Apakah tanggung jawab berada pada produsen robot, pengembang perangkat lunak, pengelola gudang, atau pekerja yang berada di jalurnya?
Dalam perspektif K3, pertanyaan tersebut harus dijawab melalui pengelolaan risiko yang sistematis. Keselamatan tidak dapat diserahkan sepenuhnya kepada kemampuan sensor dan kecerdasan buatan. Sistem robotik harus dirancang, dioperasikan, dipelihara, dan diawasi dengan mempertimbangkan keselamatan manusia sebagai prioritas utama.
Mengenal Autonomous Mobile Robot dalam Operasional Gudang
Autonomous Mobile Robot adalah robot bergerak yang dapat menavigasi lingkungan operasional tanpa harus mengikuti jalur fisik tetap seperti yang umumnya digunakan oleh automated guided vehicle (AGV) konvensional.
AMR biasanya memanfaatkan kombinasi sensor, kamera, pemindai laser, perangkat lunak navigasi, serta peta digital untuk mengenali lingkungan dan menentukan pergerakannya. Bergantung pada desainnya, robot dapat menghindari hambatan, memperlambat gerakan, berhenti ketika jalurnya terhalang, atau menghitung ulang rute menuju tujuan.
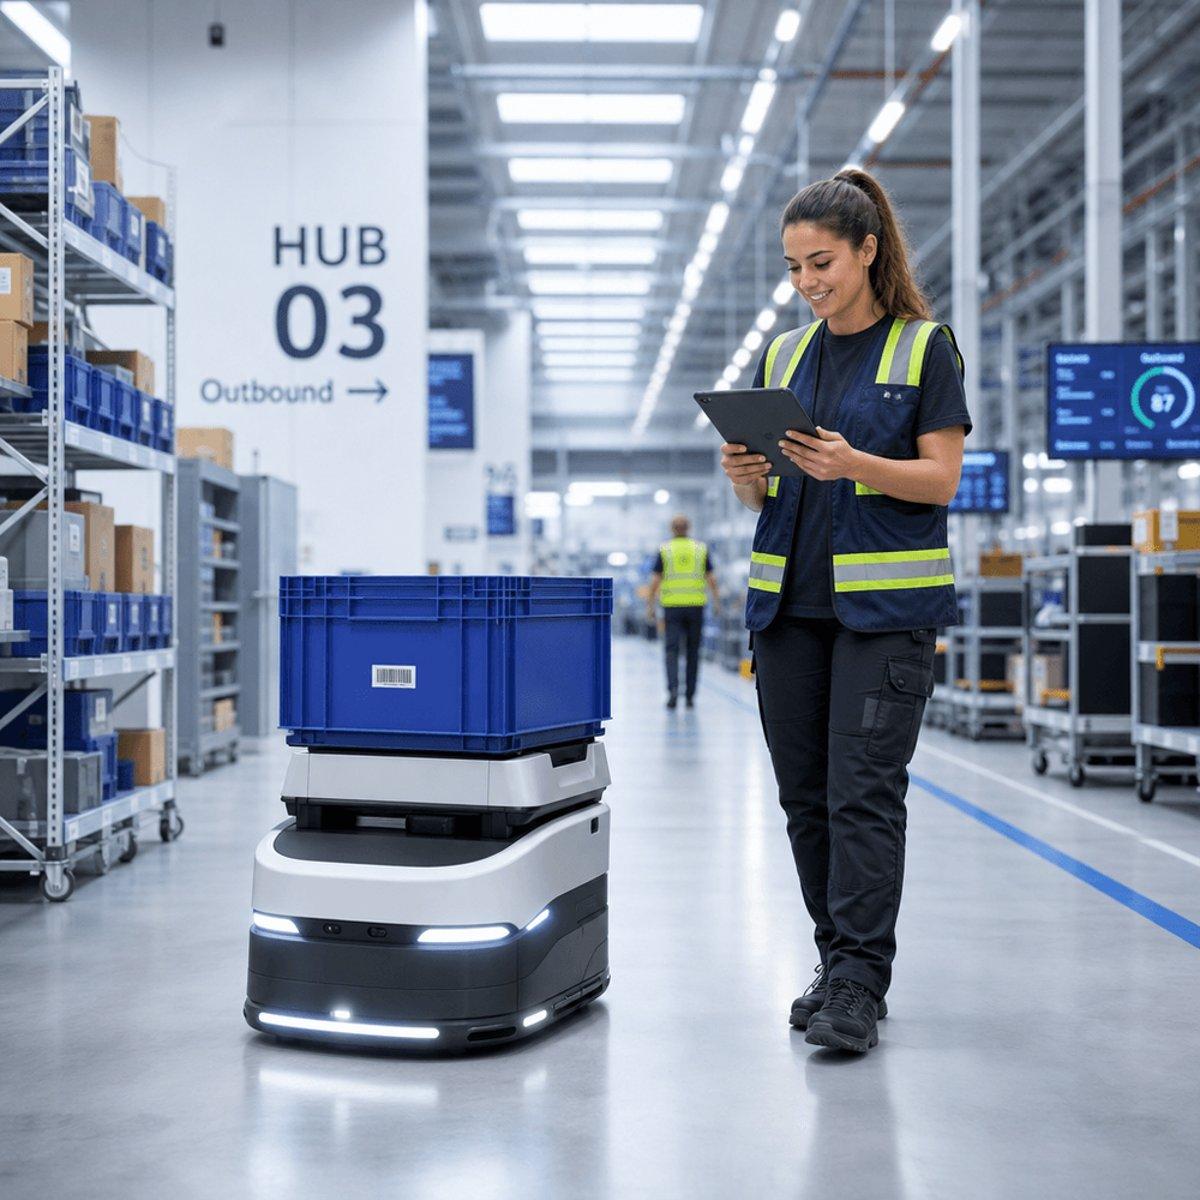
Sebagai contoh, sebuah gudang menggunakan AMR untuk mengantarkan kotak produk dari rak penyimpanan menuju area pengemasan. Ketika seorang pekerja melintasi jalur robot, sistem navigasi mendeteksi keberadaan orang tersebut dan memperlambat atau menghentikan robot.
Setelah jalur kembali aman, robot dapat melanjutkan perjalanan atau memilih rute alternatif.
Meskipun mekanisme ini terlihat sederhana, kondisi nyata di gudang jauh lebih kompleks. Pekerja dapat bergerak secara tiba-tiba, kendaraan lain dapat memasuki persimpangan, dan tumpukan barang dapat menghalangi pandangan sensor. Dalam situasi tertentu, robot juga dapat menghadapi permukaan lantai yang berubah, pencahayaan yang tidak ideal, atau gangguan pada perangkat navigasinya.
Perlu dipahami bahwa kemampuan robot untuk bernavigasi secara otonom tidak berarti robot selalu dapat mengenali setiap bahaya. Otonomi merupakan kemampuan teknis untuk menjalankan fungsi tertentu, bukan jaminan bahwa seluruh kondisi operasional akan selalu aman.
Inilah alasan mengapa penerapan AMR harus menjadi bagian dari sistem manajemen K3, bukan sekadar proyek otomatisasi untuk meningkatkan produktivitas.
1. Titik Buta Sensor: Ketika Robot Tidak Mengenali Bahaya
Sensor merupakan komponen penting yang membantu AMR memahami lingkungan sekitarnya. Namun, setiap teknologi sensor memiliki keterbatasan.
Robot dapat menggunakan pemindai laser, kamera, sensor ultrasonik, atau kombinasi beberapa perangkat untuk mendeteksi objek dan menentukan jarak. Masing-masing memiliki karakteristik serta kondisi operasi yang berbeda.
Pemindai laser, misalnya, dapat mengalami keterbatasan ketika suatu objek berada di luar bidang pemindaian atau ketika bentuk objek tidak terdeteksi sebagaimana yang diharapkan. Kamera dapat mengalami penurunan kemampuan pengenalan dalam kondisi pencahayaan yang buruk, sementara sensor tertentu mungkin tidak dapat mendeteksi objek kecil atau objek yang berada sangat dekat dengan bagian tertentu dari robot.
Kondisi tersebut dapat menimbulkan risiko apabila sistem keselamatan hanya mengandalkan satu jenis sensor.
Bayangkan sebuah gudang dengan rak tinggi yang menyimpan berbagai jenis produk. Seorang pekerja membungkuk untuk mengambil barang di rak bagian bawah, sementara AMR melintas di lorong yang sama. Jika posisi tubuh pekerja tidak terdeteksi oleh perangkat penginderaan yang digunakan, robot berpotensi terus bergerak meskipun terdapat manusia di dekatnya.
Risiko serupa dapat muncul ketika kaki pekerja tertutup oleh muatan yang dibawa robot, objek kecil berada di luar area pemindaian, atau barang yang menjorok dari rak memasuki jalur pergerakan.
Untuk mengurangi risiko tersebut, perusahaan perlu melakukan penilaian terhadap kemampuan deteksi sistem robot dalam kondisi operasional yang sebenarnya.
Langkah pengendalian yang dapat diterapkan meliputi:
- Mengidentifikasi area yang berpotensi tidak terjangkau oleh sensor.
- Memastikan sistem deteksi keselamatan sesuai dengan bentuk robot, muatan, kecepatan, dan kondisi lingkungan.
- Melakukan pengujian terhadap kemampuan deteksi pada berbagai posisi dan kondisi yang relevan.
- Memastikan fungsi penghentian keselamatan bekerja ketika objek atau manusia memasuki zona berbahaya.
- Melaksanakan inspeksi dan pemeliharaan sensor secara berkala.
- Mengevaluasi perubahan performa setelah pembaruan perangkat lunak, penggantian sensor, atau perubahan konfigurasi robot.
Penggunaan beberapa sensor dapat membantu mengurangi keterbatasan deteksi, tetapi tidak otomatis menjamin keselamatan. Sistem tetap perlu dinilai sebagai satu kesatuan, termasuk kemungkinan kegagalan bersama, kesalahan konfigurasi, dan keterbatasan logika pengambilan keputusan.
Prinsip penting dalam K3 adalah bahwa kegagalan satu komponen tidak boleh langsung menyebabkan pekerja terpapar bahaya yang tidak terkendali.
2. Interaksi Robot dan Pekerja: Ketika Jalur Menjadi Ruang Bersama
Gudang bukan lingkungan yang selalu teratur. Pekerja berjalan sambil membawa barang, memindahkan troli, memeriksa persediaan, dan berpindah dari satu area ke area lain untuk menyelesaikan tugasnya.
Pada saat yang sama, AMR menjalankan perintah pengangkutan barang secara terus-menerus.
Ketika keduanya menggunakan jalur yang sama, potensi konflik pergerakan menjadi salah satu risiko utama.
Berbeda dengan mesin yang beroperasi di dalam area tertutup, AMR dapat bergerak di ruang yang juga digunakan manusia. Hal ini menciptakan kebutuhan untuk mengatur interaksi antara robot dan pekerja secara konsisten.
Salah satu masalah yang sering luput diperhatikan adalah asumsi bahwa robot akan selalu menghindari manusia. Pekerja yang terlalu percaya pada kemampuan robot mungkin melintas di depan robot tanpa memastikan bahwa robot benar-benar berhenti.
Sebaliknya, pekerja yang belum memahami perilaku robot dapat melakukan gerakan mendadak yang menyulitkan sistem navigasi memperkirakan pergerakan berikutnya.
Risiko juga meningkat ketika pekerja berusaha menghemat waktu dengan berjalan melewati jalur robot yang sedang aktif atau berdiri di antara robot dan rak penyimpanan.
Untuk mencegah kondisi tersebut, perusahaan perlu menetapkan aturan interaksi manusia dan robot yang mudah dipahami serta diterapkan.
Beberapa langkah yang dapat dilakukan antara lain:
Pemisahan jalur. Jalur pejalan kaki sebaiknya dipisahkan dari jalur robot sejauh yang memungkinkan. Pada lokasi dengan potensi konflik tinggi, perusahaan dapat menggunakan pembatas fisik, pagar pengaman, atau pengaturan akses.
Pengendalian persimpangan. Area persilangan antara jalur robot dan pejalan kaki perlu dirancang dengan mempertimbangkan jarak pandang, kecepatan pergerakan, dan kemungkinan munculnya orang secara tiba-tiba.
Pengaturan kecepatan. Kecepatan robot perlu disesuaikan dengan tingkat risiko lingkungan. Area dengan aktivitas manusia yang padat mungkin memerlukan batas kecepatan lebih rendah daripada lorong khusus robot.
Pelatihan pekerja. Pekerja harus memahami cara mengenali status robot, area berbahaya, prosedur melintas, serta tindakan yang harus dilakukan ketika robot berhenti atau menunjukkan kondisi tidak normal.
Pengawasan operasional. Perusahaan perlu memastikan bahwa aturan keselamatan tidak hanya tertulis dalam prosedur, tetapi juga diterapkan dalam kegiatan sehari-hari.
Penting untuk diingat bahwa pelatihan pekerja bukan pengganti pengendalian teknis. Apabila suatu jalur berisiko tinggi, perusahaan tidak cukup hanya mengingatkan pekerja agar berhati-hati. Bahaya harus dikurangi melalui desain area, pembatasan akses, dan sistem keselamatan yang sesuai.
3. Rute Dinamis: Ketika Perubahan Jalur Menciptakan Risiko Baru
Salah satu keunggulan AMR adalah kemampuannya menyesuaikan rute ketika menghadapi hambatan.
Jika jalur utama terhalang tumpukan barang, robot dapat menghitung ulang rute untuk mencapai tujuan melalui jalur alternatif. Kemampuan ini meningkatkan fleksibilitas operasional, tetapi juga dapat menciptakan risiko yang tidak terlihat apabila perubahan rute tidak dikelola dengan baik.
Sebagai contoh, sebuah AMR biasanya bergerak melalui lorong khusus yang relatif sepi. Ketika lorong tersebut terhalang troli, sistem navigasi mengarahkan robot menuju lorong lain yang lebih sering digunakan oleh pekerja.
Secara teknis, robot mungkin berhasil menemukan rute alternatif. Namun, rute tersebut belum tentu aman untuk dilalui dalam kondisi operasional yang sedang berlangsung.
Persoalannya bukan hanya apakah robot mampu menemukan jalan menuju tujuan, melainkan apakah jalan tersebut telah dinilai aman untuk dilalui.
Risiko dapat meningkat ketika robot memasuki area pengemasan, melewati persimpangan dengan jarak pandang terbatas, atau bergerak mendekati lokasi tempat pekerja mengambil barang dari rak.
Perubahan rute juga dapat menimbulkan konflik apabila beberapa robot memilih jalur alternatif yang sama dan menciptakan kepadatan lalu lintas di area tertentu.
Oleh karena itu, perusahaan perlu menetapkan batas operasional yang jelas bagi sistem navigasi robot.
Pengendalian yang dapat diterapkan meliputi:
- Menentukan area yang diizinkan dan dilarang untuk dilalui robot.
- Menetapkan zona kecepatan rendah pada area yang memiliki interaksi tinggi dengan pekerja.
- Membatasi rute alternatif agar tidak memasuki area berisiko tanpa pengendalian yang sesuai.
- Mengatur prioritas pergerakan pada persimpangan dan lorong sempit.
- Melakukan simulasi serta pengujian sebelum perubahan rute diterapkan.
- Mengevaluasi perubahan tata letak gudang sebelum mengaktifkan kembali robot.
- Mencatat perubahan konfigurasi dan memastikan setiap perubahan yang relevan melalui pemeriksaan keselamatan.
Pengelola gudang juga perlu membedakan antara hambatan sementara dan perubahan lingkungan yang bersifat permanen.
Troli yang diparkir sembarangan mungkin hanya memerlukan penanganan operasional. Namun, penambahan rak, perubahan posisi mesin, atau pembukaan area kerja baru dapat mengubah pola pergerakan secara signifikan.
Perubahan seperti itu perlu diikuti dengan penilaian risiko yang sesuai.
Dengan demikian, fleksibilitas navigasi AMR harus dibatasi oleh aturan keselamatan yang telah ditetapkan. Robot boleh menyesuaikan rute, tetapi tidak boleh menganggap setiap jalur yang secara teknis dapat dilalui sebagai jalur yang aman.
4. Sinyal Robot: Apakah Pekerja Memahami Maksud Pergerakannya?
Robot yang aman tidak hanya harus mampu mendeteksi manusia. Robot juga perlu memberikan informasi yang dapat dipahami pekerja mengenai kondisi dan perilakunya.
Dalam lingkungan gudang yang bising, padat, dan penuh aktivitas, komunikasi antara sistem robot dan manusia menjadi bagian penting dari pengendalian risiko.
AMR dapat menggunakan lampu indikator, layar, suara peringatan, atau sinyal lain untuk menyampaikan status operasionalnya. Namun, keberadaan sinyal tidak otomatis membuat robot mudah dipahami.
Pekerja mungkin tidak mengetahui apakah lampu tertentu menunjukkan bahwa robot sedang bergerak, menunggu, mengalami gangguan, atau bersiap memulai kembali perjalanan.
Ketidakjelasan tersebut dapat memicu tindakan yang tidak aman.
Sebagai contoh, seorang pekerja melihat AMR berhenti di depan persimpangan. Karena mengira robot sedang tidak aktif, pekerja melintas di depannya. Pada saat yang sama, robot menerima kondisi yang memungkinkannya kembali bergerak sehingga terjadi konflik pergerakan.
Situasi semacam ini menunjukkan pentingnya merancang sinyal yang konsisten dan tidak menimbulkan penafsiran ganda.
Perusahaan dapat menerapkan beberapa langkah berikut.
Standarisasi indikator. Arti lampu, suara, dan simbol status harus ditentukan secara konsisten pada seluruh robot yang digunakan.
Peringatan yang sesuai dengan risiko. Sinyal harus cukup jelas untuk dikenali dalam kondisi operasional yang relevan, termasuk ketika lingkungan bising atau pencahayaan berubah.
Pemberitahuan kondisi tidak normal. Robot perlu memberikan indikasi yang jelas ketika mengalami gangguan, memasuki kondisi berhenti karena keselamatan, atau membutuhkan intervensi petugas.
Komunikasi yang mudah dipahami. Pekerja harus memperoleh penjelasan mengenai arti setiap indikator dan tindakan yang perlu dilakukan untuk meresponsnya.
Pengujian dalam kondisi nyata. Perusahaan perlu memastikan bahwa sinyal dapat dikenali dari posisi pekerja yang relevan dan tidak tertutupi oleh muatan, rak, atau aktivitas lain.
Sinyal juga tidak boleh menjadi satu-satunya pengendalian bahaya. Lampu peringatan, misalnya, tidak dapat menggantikan sistem penghentian keselamatan yang diperlukan untuk mencegah tabrakan.
Prinsipnya, komunikasi manusia dan robot harus mendukung pengendalian teknis, bukan menggantikannya.
5. Prosedur Darurat: Apa yang Harus Dilakukan Ketika Robot Tidak Aman?
Dalam sistem otomatisasi, gangguan operasional tidak selalu dapat dihindari. Sensor dapat mengalami kerusakan, komunikasi jaringan dapat terputus, robot dapat terjebak, atau sistem navigasi dapat menghasilkan perilaku yang tidak sesuai dengan kondisi lapangan.
Karena itu, perusahaan harus memiliki prosedur darurat yang jelas untuk menghadapi kondisi ketika AMR berpotensi membahayakan pekerja.
Salah satu kesalahan yang perlu dihindari adalah membiarkan pekerja menangani robot bermasalah tanpa pelatihan dan kewenangan yang sesuai.
Pekerja yang berusaha mendorong robot, mengambil barang yang terjepit, atau masuk ke area pergerakan untuk memperbaiki masalah dapat terpapar risiko tambahan.
Prosedur darurat harus mencakup langkah-langkah yang dapat dipahami dan diterapkan dalam kondisi mendesak.
A. Menghentikan aktivitas dan mengamankan area
Ketika robot menunjukkan perilaku tidak normal atau berpotensi menimbulkan bahaya, aktivitas di area terkait harus dihentikan sesuai prosedur yang telah ditetapkan.
Pekerja perlu menjauh dari area berbahaya dan mencegah orang lain memasuki lokasi tersebut.
Jika tersedia fungsi penghentian darurat, penggunaannya harus mengikuti instruksi keselamatan dan konfigurasi yang berlaku.
Fungsi penghentian darurat tidak boleh dianggap sebagai pengganti seluruh sistem perlindungan otomatis. Fungsinya adalah sebagai bagian dari strategi pengendalian risiko ketika kondisi memerlukan penghentian segera.
B. Mengisolasi sumber energi sebelum melakukan intervensi
Jika robot perlu diperiksa atau diperbaiki, petugas yang berwenang harus memastikan kondisi aman sebelum melakukan pekerjaan.
Prosedur isolasi energi atau lockout/tagout perlu diterapkan sesuai desain peralatan dan jenis pekerjaan. Pengendalian harus mempertimbangkan sumber energi yang relevan, termasuk baterai, sistem penggerak, dan kemungkinan pergerakan yang masih dapat terjadi.
Mematikan perintah navigasi saja belum tentu membuat seluruh bagian robot aman untuk disentuh atau diperbaiki.
C. Melaporkan gangguan kepada petugas yang bertanggung jawab
Pekerja harus mengetahui kepada siapa gangguan dilaporkan, bagaimana area diamankan, dan informasi apa yang perlu dicatat.
Informasi tersebut dapat mencakup lokasi kejadian, status robot, kondisi lingkungan, muatan yang dibawa, serta keberadaan pekerja atau kendaraan lain di sekitar lokasi.
Data ini membantu tim teknis dan K3 memahami penyebab gangguan dan menentukan tindakan perbaikan.
D. Melakukan pemeriksaan sebelum robot dioperasikan kembali
Robot tidak boleh langsung diaktifkan kembali hanya karena gangguan sementara telah hilang.
Petugas yang berwenang harus memeriksa penyebab kejadian, memastikan fungsi keselamatan bekerja sesuai persyaratan, dan mengevaluasi apakah kondisi lingkungan telah kembali aman.
Jika ditemukan perubahan konfigurasi, kegagalan sensor, atau masalah pada perangkat lunak, tindakan korektif harus diselesaikan sebelum pengoperasian dilanjutkan.
E. Mendokumentasikan kejadian dan melakukan evaluasi
Setiap kejadian, termasuk hampir celaka atau near miss, perlu dianalisis untuk mengetahui penyebab langsung dan faktor yang mendasarinya.
Sebagai contoh, robot yang hampir menabrak pekerja mungkin tidak mengalami kerusakan teknis. Namun, penyelidikan dapat menemukan bahwa jalur pejalan kaki tidak jelas, penempatan barang menghalangi sensor, atau perubahan rute belum dievaluasi oleh tim K3.
Temuan tersebut harus digunakan untuk memperbaiki sistem, bukan sekadar mencari pihak yang dianggap bersalah.
6. Siapa yang Bertanggung Jawab Ketika Jalur Robot Tidak Aman?
Pertanyaan mengenai tanggung jawab merupakan bagian penting dari penerapan AMR di gudang. Namun, jawabannya tidak selalu menunjuk kepada satu pihak.
Tanggung jawab perlu ditinjau berdasarkan peran, kewenangan, kewajiban hukum, penyebab kejadian, dan kemampuan masing-masing pihak dalam mencegah bahaya.
Dalam praktiknya, beberapa pihak dapat memiliki tanggung jawab yang berbeda tetapi saling berkaitan.
A. Perusahaan atau pengelola gudang
Perusahaan yang mengoperasikan AMR memiliki peran penting dalam memastikan lingkungan kerja aman.
Tanggung jawab operasionalnya dapat mencakup penilaian risiko, penataan jalur, pengendalian interaksi manusia dan robot, pelatihan pekerja, pemeliharaan, serta penyediaan prosedur darurat.
Jika perusahaan mengizinkan robot beroperasi pada jalur yang belum dievaluasi, mengabaikan kerusakan sensor, atau membiarkan pekerja menggunakan area berbahaya tanpa pengendalian yang memadai, kelemahan pengelolaan tersebut perlu diperiksa dalam penyelidikan kecelakaan.
B. Produsen robot
Produsen bertanggung jawab sesuai peran dan kewajiban yang berlaku terhadap desain, pembuatan, serta informasi keselamatan produk.
Hal yang perlu diperhatikan meliputi kemampuan deteksi bahaya, fungsi penghentian keselamatan, dokumentasi penggunaan, batasan operasional, serta petunjuk instalasi dan pemeliharaan.
Jika kecelakaan berkaitan dengan cacat desain atau kegagalan fungsi yang seharusnya dapat dicegah melalui desain yang aman, aspek tanggung jawab produsen perlu ditelusuri.
C. Integrator dan penyedia sistem
Dalam banyak penerapan, AMR tidak bekerja sebagai perangkat yang berdiri sendiri. Sistemnya diintegrasikan dengan perangkat lunak manajemen gudang, jaringan komunikasi, pintu otomatis, lift barang, atau peralatan material handling lainnya.
Integrator yang menggabungkan komponen-komponen tersebut memiliki peran penting dalam memastikan keseluruhan sistem berfungsi secara aman.
Kesalahan konfigurasi zona navigasi, pengaturan kecepatan yang tidak sesuai, atau integrasi yang mengabaikan potensi konflik pergerakan dapat menimbulkan risiko.
Karena itu, pengujian keselamatan perlu dilakukan terhadap sistem secara keseluruhan, bukan hanya terhadap robot secara individual.
D. Pengelola teknologi dan pemeliharaan
Tim teknologi informasi, teknisi, dan petugas pemeliharaan dapat memiliki tanggung jawab sesuai tugas dan kewenangannya.
Misalnya, pembaruan perangkat lunak yang mengubah perilaku navigasi perlu dievaluasi dampaknya terhadap keselamatan. Demikian pula, penggantian sensor atau perubahan konfigurasi tidak boleh dilakukan tanpa pemeriksaan yang sesuai.
Perusahaan harus memastikan bahwa setiap perubahan teknis memiliki proses persetujuan, pengujian, dan dokumentasi yang memadai.
E. Pekerja
Pekerja juga memiliki kewajiban untuk mengikuti prosedur keselamatan, menggunakan jalur yang telah ditetapkan, melaporkan kondisi berbahaya, dan tidak melakukan intervensi terhadap robot di luar kewenangannya.
Namun, keterlibatan pekerja dalam suatu kecelakaan tidak otomatis berarti seluruh tanggung jawab berada pada pekerja tersebut.
Penyelidikan harus mempertimbangkan apakah aturan keselamatan telah dijelaskan, apakah desain jalur memungkinkan pekerja bertindak aman, apakah beban kerja memengaruhi perilaku, serta apakah sistem memiliki perlindungan yang memadai terhadap kesalahan manusia yang dapat diperkirakan.
Dengan kata lain, keselamatan AMR tidak dapat bergantung pada asumsi bahwa manusia tidak akan pernah melakukan kesalahan.
Tanggung jawab harus ditentukan berdasarkan fakta dan ketentuan yang berlaku. Pembagian tanggung jawab di atas merupakan kerangka pengelolaan risiko, bukan penetapan tanggung jawab hukum secara otomatis. Penentuan tanggung jawab hukum memerlukan pemeriksaan kejadian, kontrak, bukti teknis, dan peraturan yang relevan.
7. Membangun Sistem K3 untuk Gudang yang Menggunakan AMR
Agar penerapan AMR berjalan aman, perusahaan perlu mengintegrasikan keselamatan ke dalam seluruh siklus penggunaan robot, mulai dari perencanaan hingga penghentian operasional.
Pendekatan ini tidak cukup dilakukan melalui pelatihan satu kali atau pemeriksaan sebelum robot mulai beroperasi.
Pengendalian perlu diperbarui ketika terjadi perubahan pada tata letak gudang, pola kerja, jenis muatan, jumlah robot, perangkat lunak, atau kondisi lingkungan.
Berikut beberapa langkah yang dapat diterapkan.
Penilaian risiko sebelum implementasi
Sebelum AMR digunakan, perusahaan perlu mengidentifikasi potensi bahaya yang berkaitan dengan pergerakan robot, muatan, persimpangan, area penyimpanan, serta aktivitas pekerja.
Penilaian harus mencakup kondisi operasi normal dan kondisi yang dapat diperkirakan, seperti jalur terhalang, gangguan sensor, kehilangan komunikasi, dan kebutuhan intervensi teknis.
Penerapan hierarki pengendalian risiko
Pengendalian bahaya sebaiknya mengikuti hierarki pengendalian K3.
Pertama, hilangkan sumber konflik jika memungkinkan, misalnya dengan merancang proses agar pekerja dan robot tidak perlu melewati ruang yang sama.
Kedua, terapkan pengendalian teknis seperti pembatas fisik, pemisahan jalur, zona aman, dan fungsi penghentian yang sesuai.
Ketiga, gunakan pengendalian administratif berupa prosedur kerja, pelatihan, pembatasan akses, serta pengaturan lalu lintas internal.
Alat pelindung diri dapat digunakan sesuai hasil penilaian risiko, tetapi tidak boleh menggantikan pengendalian teknis yang diperlukan untuk mencegah tabrakan dengan robot.
Inspeksi dan pemeliharaan berkala
Sensor, perangkat navigasi, sistem pengereman, indikator, serta fungsi keselamatan harus diperiksa sesuai petunjuk produsen dan rencana pemeliharaan.
Pemeriksaan juga perlu dilakukan setelah gangguan yang relevan atau perubahan konfigurasi yang dapat memengaruhi keselamatan.
Pelaporan near miss
Perusahaan sebaiknya menyediakan mekanisme pelaporan yang mudah digunakan ketika robot bergerak terlalu dekat dengan pekerja, berhenti mendadak, memasuki jalur yang tidak semestinya, atau menunjukkan perilaku tidak terduga.
Kejadian nyaris celaka memberikan informasi penting mengenai kelemahan sistem sebelum menimbulkan cedera.
Audit dan evaluasi berkala
Evaluasi keselamatan dapat mencakup pemeriksaan kepatuhan terhadap rute, efektivitas pemisahan jalur, catatan gangguan, kondisi sensor, hasil investigasi kejadian, dan tindak lanjut tindakan korektif.
Indikator seperti jumlah near miss, frekuensi penghentian keselamatan, gangguan navigasi, dan waktu penyelesaian tindakan korektif dapat membantu perusahaan mengenali pola risiko.
Namun, indikator tersebut perlu ditafsirkan secara hati-hati. Peningkatan jumlah laporan near miss, misalnya, tidak selalu berarti keselamatan memburuk. Angka tersebut juga dapat meningkat karena pekerja semakin aktif melaporkan kondisi berbahaya.
Tujuan akhirnya bukan sekadar memperoleh angka yang rendah, melainkan memastikan bahaya benar-benar dikendalikan.
8. Standar dan Regulasi sebagai Acuan Keselamatan AMR
Pengelolaan keselamatan AMR sebaiknya mengacu pada peraturan K3 yang berlaku dan standar teknis yang sesuai dengan jenis robot serta penerapannya.
Di Indonesia, perusahaan perlu memperhatikan ketentuan keselamatan dan kesehatan kerja yang relevan, termasuk Undang-Undang Nomor 1 Tahun 1970 tentang Keselamatan Kerja dan Peraturan Pemerintah Nomor 50 Tahun 2012 tentang Penerapan Sistem Manajemen Keselamatan dan Kesehatan Kerja (SMK3), dengan mempertimbangkan ruang lingkup penerapannya.
Pada tingkat teknis, beberapa standar internasional dapat menjadi referensi, antara lain:
- ISO 12100, mengenai prinsip umum desain mesin yang aman dan penilaian serta pengurangan risiko.
- ISO 3691-4, mengenai persyaratan keselamatan dan verifikasi untuk truk industri tanpa pengemudi serta sistem terkait dalam ruang lingkup standar tersebut.
- ISO 13849-1, mengenai bagian sistem kontrol yang berkaitan dengan keselamatan.
- ISO 13850, mengenai prinsip desain fungsi penghentian darurat.
Standar yang tepat harus dipilih berdasarkan jenis AMR, fungsi yang dijalankan, konfigurasi sistem, dan lingkungan operasionalnya. Penerapan suatu standar juga tidak dengan sendirinya menjamin seluruh risiko telah terkendali.
Perusahaan perlu memeriksa edisi standar yang berlaku, persyaratan hukum yang relevan, serta kebutuhan evaluasi kesesuaian untuk sistem yang digunakan.
Dengan menjadikan regulasi dan standar sebagai acuan, perusahaan dapat membangun pendekatan keselamatan yang lebih terstruktur, terdokumentasi, dan dapat dievaluasi.
Kesimpulan
Autonomous Mobile Robot memberikan peluang besar untuk meningkatkan efisiensi dan produktivitas gudang. Kemampuan robot bergerak secara mandiri, menghindari hambatan, dan menyesuaikan rute membuat proses logistik menjadi lebih fleksibel.
Namun, kemampuan tersebut juga membawa tantangan K3 yang perlu dikelola secara serius.
Titik buta sensor, interaksi dengan pejalan kaki, perubahan rute, ketidakjelasan sinyal, dan prosedur darurat yang tidak memadai dapat menciptakan kondisi berbahaya apabila tidak diantisipasi sejak awal.
Ketika jalur robot tidak aman, tanggung jawab tidak dapat ditentukan hanya dengan melihat siapa yang berada paling dekat dengan lokasi kecelakaan. Penilaian harus mencakup desain robot, konfigurasi sistem, kondisi lingkungan, keputusan operasional, pemeliharaan, dan penerapan prosedur keselamatan.
Perusahaan perlu memastikan bahwa robot hanya beroperasi dalam kondisi dan area yang telah dinilai aman, sedangkan produsen, integrator, teknisi, dan pekerja menjalankan peran masing-masing sesuai kewenangannya.
Yang terpenting, keselamatan tidak boleh bergantung pada anggapan bahwa robot selalu mampu menghindari manusia atau bahwa pekerja akan selalu bertindak sempurna.
Gudang yang aman bukanlah gudang yang sekadar memiliki robot canggih, melainkan gudang yang mampu mengendalikan risiko dari interaksi antara teknologi, manusia, dan lingkungan kerja.
Pada akhirnya, keberhasilan otomatisasi tidak hanya diukur dari banyaknya barang yang dapat dipindahkan dalam satu jam, tetapi juga dari kemampuan perusahaan memastikan setiap pekerja dapat menyelesaikan tugasnya tanpa harus menghadapi bahaya yang seharusnya dapat dicegah.