Ketika Robot Menjadi Rekan Kerja: Tantangan K3 di Era Collaborative Robot
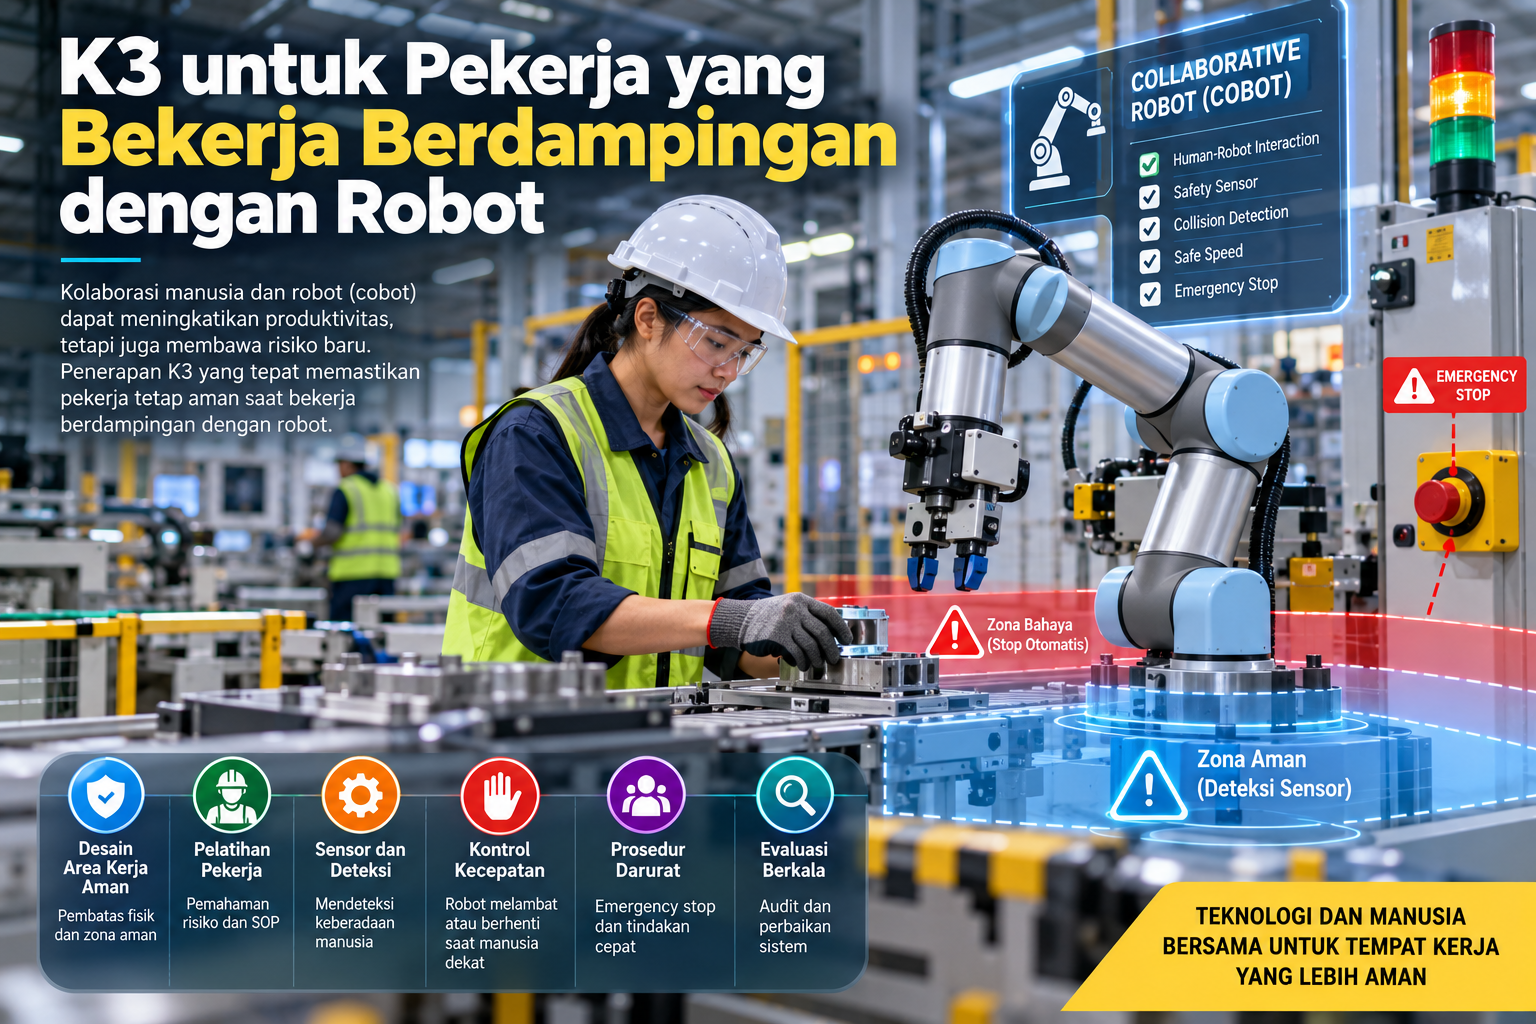
Bayangkan sebuah pabrik modern. Seorang pekerja berdiri di samping sebuah lengan robot yang bergerak cepat. Robot mengambil komponen, memindahkannya, kemudian memasangnya pada produk. Menariknya, pekerja dan robot tidak selalu dipisahkan oleh pagar pengaman seperti pada sistem robot industri konvensional.
Keduanya bekerja dalam area yang sama.
Inilah salah satu gambaran dari perkembangan collaborative robot atau cobot, yaitu robot yang dirancang untuk bekerja bersama manusia dalam lingkungan kerja tertentu. Teknologi ini menawarkan fleksibilitas dan efisiensi yang tinggi, tetapi pada saat yang sama menghadirkan pertanyaan penting dalam keselamatan dan kesehatan kerja (K3):
Kalau robot semakin pintar, apakah tempat kerja otomatis menjadi semakin aman?
Jawabannya: belum tentu.
Teknologi dapat membantu mengurangi risiko, tetapi keselamatan tetap bergantung pada bagaimana robot dirancang, dipasang, diprogram, digunakan, dan bagaimana manusia berinteraksi dengannya.
Apa Itu Collaborative Robot?
Collaborative robot (cobot) adalah robot yang dirancang untuk memungkinkan interaksi langsung dengan manusia pada aplikasi tertentu.
Berbeda dengan robot industri tradisional yang umumnya beroperasi di area yang dipisahkan dari pekerja menggunakan pagar atau pelindung fisik, cobot dapat dirancang untuk bekerja lebih dekat dengan manusia.
Contohnya dapat ditemukan pada:
- proses perakitan,
- pemindahan komponen,
- packaging,
- inspeksi kualitas,
- machine tending,
- pengelasan tertentu,
- dan proses manufaktur lainnya.
Cobot dapat membantu pekerjaan yang repetitif, membutuhkan presisi tinggi, atau dilakukan dalam jumlah besar.
Namun, istilah “collaborative” bukan berarti robot tersebut selalu aman untuk disentuh manusia dalam kondisi apa pun.
Keselamatan tetap bergantung pada desain aplikasi, penilaian risiko, konfigurasi robot, alat yang digunakan, kecepatan gerakan, beban, serta kondisi lingkungan kerja.
Human-Robot Interaction: Ketika Manusia dan Robot Berbagi Ruang
Salah satu tantangan terbesar dalam penerapan cobot adalah Human-Robot Interaction (HRI) atau interaksi manusia dan robot.
Ketika manusia dan robot berada dalam ruang kerja yang berdekatan, keduanya dapat memengaruhi satu sama lain.
Pekerja mungkin harus:
- memasukkan komponen,
- mengambil produk,
- melakukan pemeriksaan,
- membersihkan area,
- melakukan pengaturan mesin,
- atau memperbaiki gangguan proses.
Sementara itu, robot tetap memiliki gerakan yang diprogram.
Masalah muncul ketika pekerja memasuki area kerja robot pada waktu yang tidak diperkirakan oleh sistem.
Misalnya, seorang operator mengambil benda yang jatuh ketika robot sedang bergerak. Robot mungkin tidak “mengetahui” bahwa manusia akan tiba-tiba berada di jalurnya kecuali sistem keselamatan mampu mendeteksi keberadaan manusia dan merespons dengan tepat.
Karena itu, HRI bukan hanya persoalan teknologi robot, tetapi juga persoalan perilaku manusia.
Robot Manufacturing dan Perubahan Risiko K3
Dalam industri manufaktur, penggunaan robot dapat mengubah karakteristik risiko kerja.
Robot dapat mengambil alih beberapa pekerjaan yang berbahaya, berat, repetitif, atau membutuhkan presisi tinggi. Hal ini berpotensi mengurangi paparan manusia terhadap bahaya tertentu.
Namun, muncul pula risiko baru.
Contohnya:
- pekerja tertabrak bagian robot yang bergerak,
- tangan terjepit antara robot dan objek,
- pekerja memasuki area kerja robot saat proses berlangsung,
- kegagalan sensor,
- kesalahan pemrograman,
- robot bergerak di luar kondisi yang diperkirakan,
- atau pekerja melakukan tindakan yang tidak sesuai prosedur.
Artinya, otomatisasi tidak menghilangkan risiko. Otomatisasi dapat mengubah jenis risiko yang harus dikelola.
Collision Detection: Ketika Robot Harus Menyadari Adanya Manusia
Salah satu teknologi penting dalam sistem robot kolaboratif adalah collision detection.
Sistem ini memungkinkan robot mendeteksi kondisi tertentu yang mengindikasikan adanya kontak atau hambatan dan kemudian merespons sesuai konfigurasi keselamatannya.
Misalnya, ketika robot mendeteksi adanya gaya atau kondisi yang tidak sesuai dengan pola gerak normal, sistem dapat melakukan penghentian atau respons keselamatan lainnya.
Tetapi collision detection bukan berarti:
“Robot tidak mungkin mencederai manusia.”
Efektivitas sistem tetap dipengaruhi oleh banyak faktor, seperti:
- desain robot,
- sensor,
- perangkat tambahan,
- kecepatan,
- massa dan beban yang dibawa,
- bentuk alat kerja,
- posisi manusia,
- serta konfigurasi keseluruhan sistem.
Bahkan robot yang memiliki fitur keselamatan tetap membutuhkan risk assessment sebelum digunakan.
Robot Speed: Semakin Cepat, Semakin Besar Tantangannya
Kecepatan merupakan salah satu faktor penting dalam keselamatan robot.
Semakin cepat robot bergerak, semakin besar energi gerak yang dapat terlibat ketika terjadi kontak atau benturan.
Karena itu, pada aplikasi tertentu, sistem dapat menggunakan pembatasan kecepatan ketika manusia berada di area tertentu.
Konsepnya sederhana:
manusia mendekat → kondisi operasi berubah → robot mengurangi kecepatan atau berhenti sesuai fungsi keselamatan yang dirancang.
Tetapi sistem seperti ini harus dirancang dan divalidasi dengan benar.
Pengaturan kecepatan tidak boleh sekadar berdasarkan asumsi bahwa “robot sudah cukup lambat”.
Yang perlu dipertimbangkan adalah risiko aktual pada aplikasi tertentu.
Emergency Stop: Tombol Sederhana dengan Peran Penting
Di tengah teknologi robot yang semakin canggih, ada satu perangkat keselamatan yang tetap sangat penting: emergency stop.
Emergency stop memungkinkan operator menghentikan operasi mesin dalam kondisi darurat.
Bayangkan seorang pekerja melihat sesuatu yang tidak normal:
- robot bergerak tidak sesuai kondisi,
- ada benda tersangkut,
- seseorang masuk ke area berbahaya,
- atau terjadi kegagalan sistem.
Dalam situasi seperti itu, kemampuan untuk menghentikan operasi dengan cepat sangat penting.
Namun, emergency stop bukan pengganti desain keselamatan yang baik.
Sistem keselamatan seharusnya tidak bergantung hanya pada kemampuan manusia untuk menyadari bahaya dan menekan tombol dalam keadaan panik.
Emergency stop adalah salah satu lapisan perlindungan, bukan satu-satunya perlindungan.
Zona Aman di Sekitar Robot
Walaupun cobot dirancang untuk kolaborasi, bukan berarti seluruh area di sekitar robot otomatis menjadi aman.
Perusahaan tetap perlu menentukan safe zone atau area kerja yang sesuai berdasarkan hasil penilaian risiko.
Beberapa hal yang perlu diperhatikan antara lain:
- area pergerakan robot,
- kemungkinan jangkauan robot,
- posisi operator,
- kecepatan robot,
- jenis tool yang digunakan,
- benda yang dibawa robot,
- kemungkinan terjepit,
- serta akses terhadap area berbahaya.
Penempatan sensor, pembatas, tanda keselamatan, atau sistem pengaman lainnya dapat menjadi bagian dari strategi pengendalian risiko.
Dengan demikian, konsep “robot kolaboratif” tidak berarti:
manusia boleh berada di mana saja di sekitar robot.
Yang benar adalah interaksi manusia-robot harus dirancang dan dikendalikan berdasarkan risiko.
Human Error Tetap Menjadi Faktor Penting
Salah satu kesalahan dalam memahami otomatisasi adalah menganggap bahwa semakin pintar mesin, semakin kecil peran manusia.
Dalam kenyataannya, manusia tetap menjadi bagian penting dari sistem.
Human error dapat terjadi ketika pekerja:
- salah mengoperasikan robot,
- salah memasukkan parameter,
- mengabaikan prosedur,
- masuk ke area robot pada waktu yang tidak tepat,
- melakukan bypass terhadap sistem keselamatan,
- atau tidak memahami respons robot terhadap kondisi tertentu.
Ada juga risiko yang lebih kompleks: automation complacency.
Ketika pekerja terlalu percaya bahwa sistem otomatis akan selalu melindunginya, kewaspadaan dapat menurun.
Misalnya:
“Robotnya kan sudah pakai sensor.”
atau:
“Kalau ada orang, robot pasti berhenti.”
Asumsi seperti ini berbahaya jika tidak sesuai dengan desain dan kondisi aktual sistem.
Teknologi keselamatan harus dipahami sebagai sistem yang memiliki batas, bukan sebagai jaminan bahwa kecelakaan tidak mungkin terjadi.
Robot Pintar Bukan Berarti Tempat Kerja Otomatis Aman
Inilah bagian yang paling penting.
Kecerdasan robot dan keselamatan kerja merupakan dua hal yang saling berhubungan, tetapi tidak identik.
Robot dapat memiliki:
- sensor,
- kamera,
- artificial intelligence,
- collision detection,
- automatic speed reduction,
- monitoring,
- dan berbagai fungsi keselamatan.
Namun, keselamatan tetap membutuhkan pendekatan sistem.
Mulai dari:
identifikasi bahaya → risk assessment → desain keselamatan → instalasi → konfigurasi → pengujian → pelatihan → prosedur kerja → monitoring → evaluasi.
Jika salah satu bagian tersebut diabaikan, teknologi canggih sekalipun belum tentu menghasilkan lingkungan kerja yang aman.
K3 di Era Robot: Bukan Melawan Teknologi, tetapi Mengelolanya
Kehadiran robot tidak seharusnya dipandang sebagai ancaman terhadap K3.
Sebaliknya, robot dapat menjadi bagian dari strategi keselamatan apabila digunakan dengan benar.
Robot dapat mengambil alih pekerjaan yang berbahaya, mengurangi pekerjaan repetitif, membantu proses yang membutuhkan presisi, dan mengurangi paparan manusia terhadap beberapa jenis bahaya.
Namun, manfaat tersebut hanya dapat dicapai apabila keselamatan menjadi bagian dari desain sejak awal.
Prinsipnya bukan:
“Kita memasang robot, kemudian mencari cara agar robot tersebut aman.”
Tetapi:
“Robot dan lingkungan kerjanya dirancang sejak awal dengan mempertimbangkan keselamatan manusia.”
Pendekatan ini membuat K3 tidak hanya menjadi prosedur setelah teknologi diterapkan, tetapi menjadi bagian dari sistem teknologi itu sendiri.
Kesimpulan
Collaborative robot membawa perubahan besar dalam dunia manufaktur. Manusia dan robot kini dapat bekerja dalam lingkungan yang semakin terintegrasi.
Tetapi semakin dekat hubungan manusia dengan mesin, semakin penting pula pengelolaan keselamatan.
Cobot, collision detection, pembatasan kecepatan, emergency stop, zona aman, sensor, dan sistem kontrol dapat membantu mengurangi risiko. Namun tidak ada satu teknologi yang secara otomatis membuat tempat kerja menjadi aman.
Keselamatan tetap membutuhkan kombinasi antara teknologi, desain sistem, penilaian risiko, prosedur, kompetensi pekerja, dan budaya K3.
Pada akhirnya, pertanyaan:
“Kalau robot semakin pintar, apakah tempat kerja otomatis menjadi semakin aman?”
memiliki jawaban yang cukup jelas:
Belum tentu.
Robot yang pintar tetap membutuhkan manusia yang memahami risikonya.
Dan dalam era industri yang semakin otomatis, tantangan K3 bukan lagi hanya tentang bagaimana melindungi manusia dari mesin, tetapi juga tentang bagaimana merancang hubungan manusia dan mesin agar keduanya dapat bekerja secara aman.