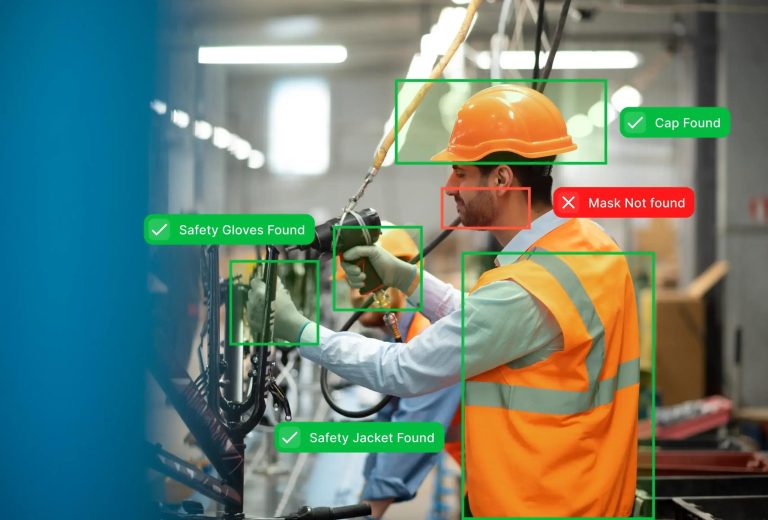
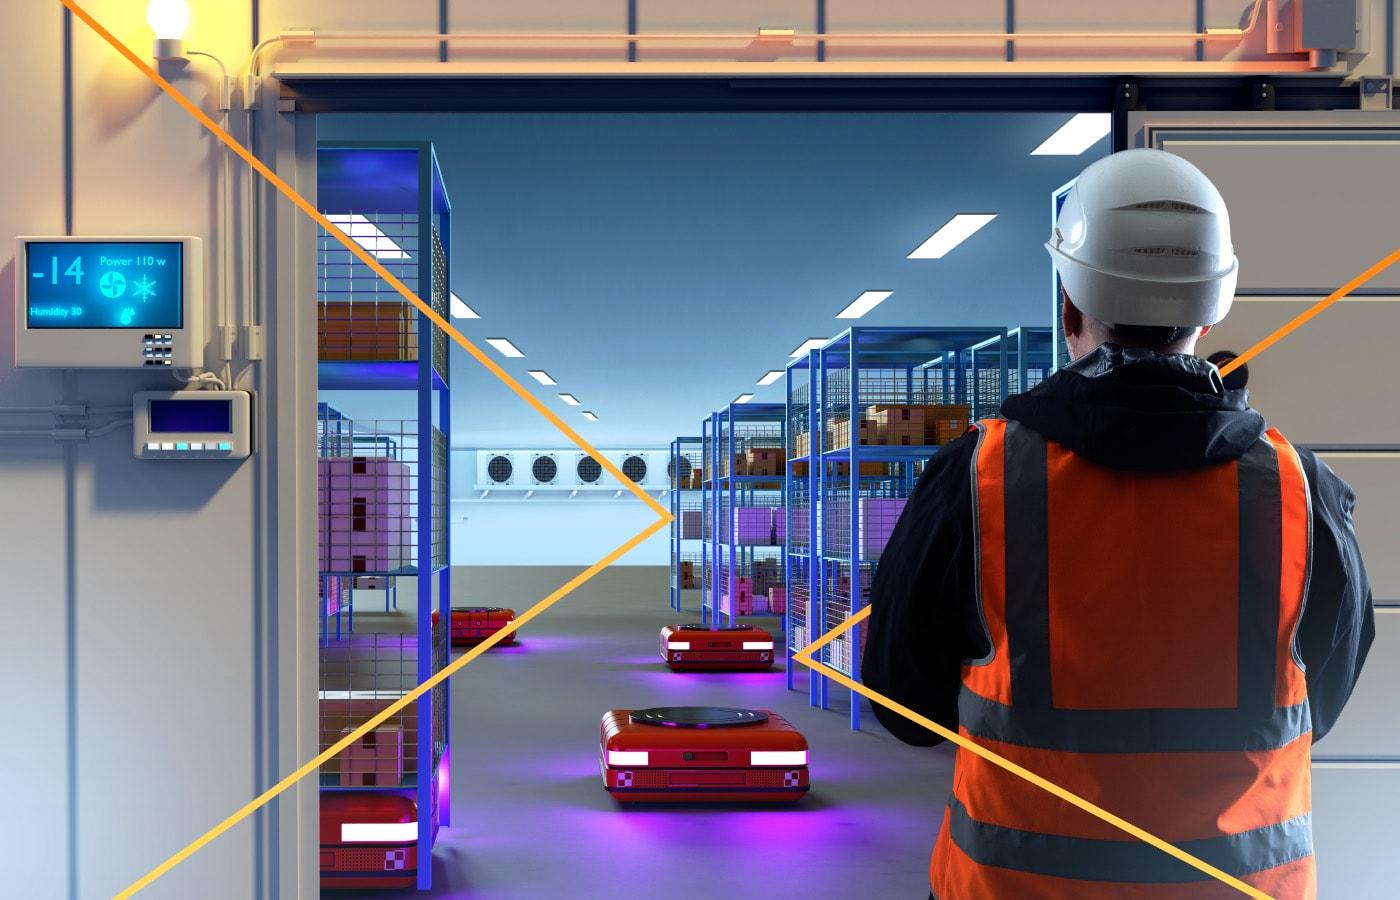
Autonomous Mobile Robot (AMR): Risiko Kecelakaan antara Manusia dan Robot di Gudang
Pendahuluan
Perkembangan teknologi otomasi telah membawa perubahan besar dalam industri pergudangan dan logistik. Salah satu teknologi yang semakin banyak digunakan adalah Autonomous Mobile Robot (AMR), yaitu robot bergerak otonom yang mampu berpindah tempat, mengangkut barang, serta menentukan jalur perjalanan secara otomatis tanpa harus dikendalikan secara langsung oleh manusia.
AMR banyak dimanfaatkan untuk mendukung aktivitas operasional gudang, seperti memindahkan bahan baku, mengangkut produk, mengantarkan barang ke area penyimpanan, hingga membantu proses pengambilan dan pengiriman pesanan. Kehadiran teknologi ini mampu meningkatkan produktivitas, mempercepat proses distribusi, dan mengurangi beban pekerjaan fisik pekerja.
Namun, penggunaan AMR juga menghadirkan tantangan baru dalam penerapan Keselamatan dan Kesehatan Kerja (K3). Berbeda dengan mesin produksi yang umumnya bekerja pada area tetap, AMR bergerak secara dinamis di lingkungan yang sama dengan manusia. Kondisi ini menimbulkan potensi interaksi langsung antara pekerja, robot, kendaraan pengangkut, dan berbagai objek di area gudang.
Salah satu risiko yang perlu mendapatkan perhatian serius adalah tabrakan antara pekerja dan robot. Kecelakaan dapat terjadi ketika sensor gagal mendeteksi keberadaan manusia, jalur pergerakan robot tidak dirancang dengan baik, atau pekerja tidak memahami pola pergerakan robot.
Oleh karena itu, penerapan AMR tidak cukup hanya berorientasi pada efisiensi operasional. Perusahaan juga harus memastikan bahwa sistem otomasi tersebut dirancang, dioperasikan, dan diawasi berdasarkan prinsip keselamatan kerja. Robot yang bekerja secara mandiri tetap membutuhkan sistem pengamanan yang mampu melindungi manusia di sekitarnya.
1. Risiko Tabrakan antara Pekerja dan Robot
Autonomous Mobile Robots – Delivered – Global
Salah satu potensi bahaya terbesar dalam penggunaan AMR adalah tabrakan antara robot dan pekerja yang berada di area operasional gudang.
Meskipun AMR dirancang untuk bergerak secara mandiri dan mampu mengenali lingkungan sekitarnya, teknologi ini tidak sepenuhnya bebas dari kesalahan. Terdapat sejumlah kondisi yang dapat menyebabkan kecelakaan, antara lain:
- Gangguan sensor: Sensor robot tidak mampu mendeteksi pekerja akibat terhalang barang, rak, atau objek lainnya.
- Jarak pengereman: Robot membutuhkan jarak tertentu untuk berhenti. Jika pekerja tiba-tiba melintas di depannya, tabrakan masih mungkin terjadi.
- Perubahan jalur pergerakan: Robot dapat mengubah arah untuk menghindari hambatan, tetapi perubahan tersebut berpotensi mengejutkan pekerja.
- Kondisi lingkungan: Permukaan lantai yang licin, pencahayaan buruk, debu, dan barang yang berserakan dapat mengganggu sistem navigasi.
- Human error: Pekerja yang tidak memahami pola pergerakan AMR mungkin berjalan terlalu dekat atau memasuki jalur operasional robot.
Dampak kecelakaan tidak hanya berupa benturan ringan. Robot yang membawa muatan berat dapat menyebabkan pekerja terjepit, tertabrak, terjatuh, bahkan mengalami cedera serius pada bagian kaki dan tubuh.
Oleh sebab itu, perusahaan perlu melakukan identifikasi bahaya dan penilaian risiko sebelum mengoperasikan AMR di lingkungan kerja.
2. Sensor Pendeteksi Manusia sebagai Sistem Perlindungan
HECTOR – Robot AMR autonome longue autonomie et IP68 | AI Robotics France
Salah satu komponen penting dalam keselamatan operasional AMR adalah sensor pendeteksi manusia. Teknologi ini berfungsi membantu robot mengenali keberadaan pekerja maupun objek lain yang berada di sekitar jalur pergerakannya.
Beberapa teknologi sensor yang dapat digunakan antara lain:
a. LiDAR (Light Detection and Ranging)
LiDAR menggunakan pancaran laser untuk memindai lingkungan sekitar dan mengukur jarak terhadap objek. Teknologi ini memungkinkan robot mengenali keberadaan manusia, rak, dinding, serta hambatan lainnya.
b. Kamera 2D dan 3D
Kamera digunakan untuk mengenali objek dan kondisi lingkungan. Dengan dukungan sistem pengolahan citra atau kecerdasan buatan (AI), kamera dapat membantu mengidentifikasi manusia dan memperkirakan posisi mereka.
c. Ultrasonic Sensor
Sensor ultrasonik menggunakan gelombang suara untuk mendeteksi objek berdasarkan jaraknya. Sensor ini dapat menjadi lapisan tambahan dalam sistem pendeteksian hambatan.
d. Safety Laser Scanner
Perangkat ini dirancang untuk mendeteksi keberadaan objek atau manusia pada area perlindungan tertentu. Ketika seseorang memasuki area deteksi, sistem dapat memberikan perintah untuk memperlambat atau menghentikan pergerakan robot sesuai konfigurasi keselamatannya.
Namun, perusahaan tidak boleh menganggap bahwa keberadaan sensor otomatis menjamin keselamatan pekerja. Sensor dapat mengalami kerusakan, kesalahan pembacaan, atau gangguan akibat kondisi lingkungan.
Karena itu, pemeriksaan, pengujian, dan pemeliharaan sensor harus menjadi bagian dari prosedur K3 secara berkala.
3. Zona Aman Pergerakan Robot (Safety Zone)
Industrial Machine Vision for AGVs & AMRs – Autonomous Navig
Pengaturan zona aman merupakan salah satu langkah penting untuk mengurangi risiko kecelakaan antara manusia dan robot.
Perusahaan perlu merancang tata letak gudang yang membedakan jalur pergerakan AMR dengan jalur aktivitas pekerja. Pemisahan ini dapat dilakukan menggunakan marka lantai, rambu keselamatan, pembatas fisik, serta sistem pengaturan lalu lintas internal.
Beberapa jenis zona keselamatan yang dapat diterapkan meliputi:
- Robot Operating Zone: Area khusus yang digunakan AMR untuk menjalankan aktivitas pengangkutan dan pemindahan barang.
- Pedestrian Zone: Jalur khusus pekerja yang tidak boleh dilalui robot dalam kondisi operasi normal.
- Warning Zone: Area peringatan ketika pekerja atau objek mulai mendekati jalur operasional robot.
- Protective Stop Zone: Area perlindungan yang ketika dimasuki dapat memicu perlambatan atau penghentian robot sesuai rancangan sistem keselamatan.
Selain pengaturan zona, perusahaan perlu menetapkan batas kecepatan robot berdasarkan kondisi lingkungan.
Misalnya, AMR dapat beroperasi dengan kecepatan lebih rendah ketika memasuki area yang ramai pekerja dibandingkan ketika bergerak di jalur khusus robot.
Pengaturan ini harus mempertimbangkan jarak pengereman, kecepatan robot, berat muatan, kondisi lantai, serta kemungkinan munculnya pekerja secara tiba-tiba.
Dengan demikian, zona aman tidak hanya berfungsi sebagai pembatas visual, tetapi juga menjadi bagian dari sistem pengendalian risiko kecelakaan kerja.
4. Emergency Stop: Menghentikan Robot dalam Kondisi Darurat
Telefónica and AMR ABB Robotics develop 5G solutions for remote management of AMRs | News center
Selain sensor dan zona aman, AMR harus memiliki mekanisme penghentian darurat atau Emergency Stop (E-Stop).
Emergency Stop merupakan perangkat keselamatan yang memungkinkan pekerja atau operator menghentikan pergerakan robot ketika terjadi kondisi berbahaya.
Sebagai contoh, ketika seorang pekerja terjebak di antara robot dan rak penyimpanan, operator harus dapat segera mengaktifkan mekanisme penghentian darurat untuk mencegah cedera yang lebih serius.
Penerapan Emergency Stop perlu memperhatikan beberapa hal:
- Tombol penghentian darurat harus mudah ditemukan dan dijangkau.
- Tombol harus memiliki identifikasi visual yang jelas.
- Operator dan pekerja harus memahami cara mengaktifkannya.
- Sistem penghentian harus diuji secara berkala.
- Robot tidak boleh kembali beroperasi secara otomatis setelah kondisi darurat tanpa prosedur pengaktifan kembali yang aman.
Hal penting yang perlu dipahami adalah Emergency Stop tidak boleh dijadikan satu-satunya sistem perlindungan. Perangkat ini merupakan tindakan tambahan ketika kondisi darurat terjadi, sedangkan perlindungan utama harus berasal dari desain keselamatan, sensor, sistem pengereman, dan pengaturan area kerja.
Perusahaan juga perlu memiliki prosedur tanggap darurat yang menjelaskan tindakan pekerja ketika AMR mengalami gangguan, kehilangan kendali, atau menyebabkan kecelakaan.
5. Tanggung Jawab Perusahaan Ketika Robot Menyebabkan Kecelakaan
Autonomous Mobile Robots in Warehouses 2026-2030: How Edge AI Is Reshaping Logistics
Pertanyaan penting yang muncul dalam penerapan teknologi AMR adalah: siapa yang bertanggung jawab ketika robot menyebabkan kecelakaan kerja?
Apakah tanggung jawab berada pada produsen robot, perusahaan pengguna, operator, atau pengembang perangkat lunak?
Dalam perspektif K3, perusahaan tidak dapat melepaskan tanggung jawab keselamatan hanya karena aktivitas pemindahan barang telah dilakukan oleh robot secara otomatis.
Di Indonesia, kewajiban perlindungan keselamatan kerja memiliki landasan hukum melalui Undang-Undang Nomor 1 Tahun 1970 tentang Keselamatan Kerja.
Peraturan tersebut mewajibkan pengurus tempat kerja memenuhi persyaratan keselamatan kerja, memberikan pembinaan kepada tenaga kerja, serta memastikan keselamatan orang-orang yang berada di lingkungan kerja. JDIH Kementerian Ketenagakerjaan+1
Dalam penerapan AMR, tanggung jawab perusahaan dapat mencakup beberapa aspek berikut:
a. Memastikan kelayakan dan keamanan robot
Perusahaan harus memastikan robot yang digunakan memenuhi persyaratan keselamatan, memiliki sistem perlindungan yang sesuai, serta menjalani pemeriksaan dan pemeliharaan secara berkala.
b. Melakukan identifikasi bahaya dan penilaian risiko
Sebelum AMR dioperasikan, perusahaan harus mengidentifikasi potensi bahaya yang dapat muncul dari interaksi manusia dan robot.
Penilaian risiko perlu diperbarui apabila terdapat perubahan jalur robot, penambahan mesin, perubahan tata letak gudang, atau peningkatan jumlah robot.
c. Memberikan pelatihan kepada pekerja
Pekerja perlu memahami cara berinteraksi dengan AMR, mengenali tanda peringatan, mengetahui jalur aman, serta memahami prosedur penghentian darurat.
d. Menyediakan pengawasan dan pemeliharaan
Perusahaan harus memastikan sistem sensor, navigasi, pengereman, dan perangkat keselamatan lainnya berfungsi dengan baik.
e. Melakukan investigasi kecelakaan
Jika terjadi kecelakaan, perusahaan harus melakukan investigasi untuk menemukan akar penyebabnya. Investigasi tidak cukup hanya menyimpulkan bahwa robot mengalami kesalahan sistem, tetapi harus mengevaluasi desain area kerja, prosedur operasional, kondisi peralatan, dan sistem pengawasan.
Tanggung jawab hukum secara spesifik tetap perlu dilihat berdasarkan penyebab kecelakaan, kewajiban masing-masing pihak, hubungan kerja, serta ketentuan peraturan yang berlaku. Produsen atau penyedia teknologi juga dapat memiliki tanggung jawab apabila kecelakaan berkaitan dengan cacat produk atau kegagalan desain.
Dengan demikian, penerapan AMR harus disertai sistem pertanggungjawaban yang jelas agar keselamatan pekerja tetap menjadi prioritas utama.
6. Strategi Pencegahan Kecelakaan AMR Berdasarkan Prinsip K3
Untuk memastikan penggunaan AMR tidak meningkatkan risiko kecelakaan kerja, perusahaan perlu menerapkan pendekatan pengendalian risiko secara menyeluruh.
Berikut beberapa strategi yang dapat dilakukan:
| Strategi | Tindakan pencegahan |
|---|---|
| Identifikasi bahaya | Melakukan HIRADC sebelum AMR digunakan |
| Rekayasa keselamatan | Memasang sensor, sistem pengereman, dan pembatas fisik |
| Pengaturan area | Memisahkan jalur robot dan pekerja |
| Pengendalian operasional | Menetapkan batas kecepatan dan prosedur kerja |
| Pelatihan | Memberikan edukasi interaksi aman dengan robot |
| Pemeliharaan | Memeriksa sensor dan sistem keselamatan secara berkala |
| Evaluasi | Melakukan audit dan investigasi near miss |
Penerapan strategi tersebut sebaiknya mengikuti prinsip hierarki pengendalian risiko (Hierarchy of Controls), yaitu mengutamakan pengendalian melalui eliminasi, substitusi, rekayasa teknik, pengendalian administratif, dan alat pelindung diri.
Dalam konteks AMR, rekayasa teknik seperti pemisahan jalur, sensor keselamatan, dan sistem pengereman harus menjadi prioritas dibandingkan hanya mengandalkan kewaspadaan pekerja.
7. Standar Keselamatan Internasional untuk Autonomous Mobile Robot
SafeWorld raises $12.2M to test robots before they work around people
Penggunaan AMR di lingkungan industri juga perlu memperhatikan standar keselamatan internasional.
Salah satu standar yang relevan adalah ISO 3691-4:2023 – Industrial Trucks: Safety Requirements and Verification, Part 4: Driverless Industrial Trucks and Their Systems.
Standar ini membahas persyaratan keselamatan dan metode verifikasi untuk kendaraan industri tanpa pengemudi, termasuk Autonomous Mobile Robot.
Cakupan pembahasannya berkaitan dengan bahaya selama siklus penggunaan kendaraan, persyaratan keselamatan, sistem perlindungan, serta kondisi area operasional. ISO+1
Menariknya, pada tahun 2026, ISO juga telah mengembangkan rancangan revisi ISO/DIS 3691-4 edisi ketiga. Rancangan tersebut memasuki tahap Enquiry dan direncanakan menggantikan edisi 2023 setelah proses pengembangan dan penerbitannya selesai. ISO+1
Hal ini menunjukkan bahwa aspek keselamatan kendaraan otonom terus mengalami perkembangan seiring meningkatnya penggunaan teknologi robotika dalam industri.
Perusahaan perlu mengikuti perkembangan standar tersebut agar penerapan teknologi AMR tetap sesuai dengan praktik keselamatan yang relevan.
Kesimpulan
Autonomous Mobile Robot merupakan salah satu inovasi penting dalam transformasi industri pergudangan dan logistik. Teknologi ini memberikan berbagai manfaat, mulai dari peningkatan produktivitas, efisiensi pemindahan barang, hingga pengurangan beban kerja fisik manusia.
Namun, di balik manfaat tersebut, terdapat risiko kecelakaan yang tidak boleh diabaikan, khususnya tabrakan antara pekerja dan robot yang bergerak secara otomatis.
Penggunaan sensor pendeteksi manusia, pengaturan zona aman, sistem Emergency Stop, serta penerapan prosedur operasional yang tepat merupakan bagian penting dalam mencegah kecelakaan kerja.
Perusahaan juga harus memahami bahwa otomatisasi bukan berarti menghilangkan tanggung jawab terhadap keselamatan pekerja. Sebaliknya, semakin tinggi tingkat otomatisasi di tempat kerja, semakin penting pula sistem manajemen K3 yang mampu mengantisipasi berbagai risiko teknologi.
Pada akhirnya, keberhasilan transformasi industri bukan hanya diukur dari seberapa cepat robot dapat menyelesaikan pekerjaan, tetapi juga dari seberapa aman manusia dapat bekerja berdampingan dengan teknologi tersebut.
Robot boleh bekerja secara otonom, tetapi keselamatan manusia harus tetap menjadi kendali utama.
Referensi
- International Organization for Standardization (ISO). (2023). ISO 3691-4:2023 – Industrial Trucks: Safety Requirements and Verification, Part 4: Driverless Industrial Trucks and Their Systems. ISO Official Website.
- International Organization for Standardization (ISO). (2026). ISO/DIS 3691-4 – Driverless Industrial Trucks and Their Systems. ISO Official Website.
- Republik Indonesia. (1970). Undang-Undang Nomor 1 Tahun 1970 tentang Keselamatan Kerja. JDIH Kementerian Ketenagakerjaan.
Rekomendasi judul alternatif untuk publikasi artikel K3:
- Mengenal Bahaya Autonomous Mobile Robot: Ketika Robot dan Pekerja Berbagi Ruang Kerja
- Robot Gudang Semakin Cerdas, Apakah Keselamatan Pekerja Sudah Terjamin?
- Human-Robot Safety: Mencegah Kecelakaan di Era Otomatisasi Gudang
Kata kunci SEO: Autonomous Mobile Robot, AMR Warehouse Safety, K3 Industri, Keselamatan Robot, Human-Robot Collaboration, Emergency Stop, Safety Zone, Sensor Robot, Kecelakaan Kerja Gudang.