Ketika Robot Menjadi Rekan Kerja: Tantangan K3 di Era Collaborative Robot
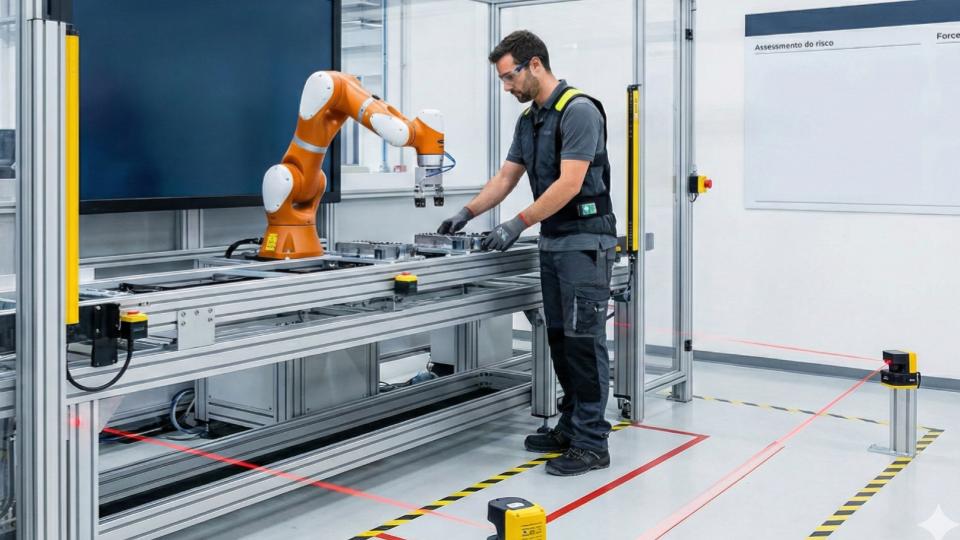
Perkembangan teknologi industri telah mengubah cara manusia bekerja. Jika dahulu robot industri umumnya ditempatkan di area khusus yang dipisahkan dari pekerja manusia, kini muncul teknologi yang memungkinkan manusia dan robot bekerja berdampingan dalam ruang kerja yang sama.
Teknologi tersebut dikenal sebagai collaborative robot atau cobot.
Collaborative robot dirancang agar dapat bekerja bersama manusia dalam berbagai aktivitas, seperti perakitan, pengemasan, pemindahan material, inspeksi, hingga proses produksi lainnya. Kehadiran cobot menawarkan peluang untuk meningkatkan produktivitas sekaligus membantu pekerja melakukan pekerjaan yang berulang, berat, atau membutuhkan tingkat presisi tinggi.
Namun, ketika robot mulai menjadi “rekan kerja”, muncul pertanyaan penting dalam konteks Keselamatan dan Kesehatan Kerja (K3):
Apakah bekerja berdampingan dengan robot selalu aman?
Jawabannya tidak sesederhana itu. Cobot memang dirancang dengan berbagai fitur keselamatan, tetapi interaksi langsung antara manusia dan mesin tetap menciptakan risiko baru yang harus diidentifikasi dan dikendalikan.
Apa Itu Collaborative Robot?
Collaborative robot adalah robot yang dirancang untuk berinteraksi atau bekerja bersama manusia dalam lingkungan kerja yang sama dengan memperhatikan persyaratan keselamatan tertentu.
Berbeda dengan robot industri tradisional yang biasanya beroperasi di dalam area berpagar atau zona terbatas, cobot dapat dirancang untuk melakukan tugas di dekat pekerja.
Contohnya adalah:
- Robot membantu pekerja mengambil dan menempatkan komponen.
- Robot melakukan proses pengencangan baut sementara pekerja melakukan inspeksi.
- Robot membantu mengangkat atau memindahkan benda.
- Robot melakukan pekerjaan repetitif sementara manusia melakukan pekerjaan yang membutuhkan pengambilan keputusan.
- Robot membantu proses pengemasan produk.
Konsep ini sering disebut sebagai human-robot collaboration, yaitu manusia dan robot bekerja dalam satu sistem untuk menyelesaikan pekerjaan.
Mengapa Collaborative Robot Semakin Banyak Digunakan?
Salah satu alasan utama penggunaan cobot adalah kemampuan teknologi tersebut untuk menangani pekerjaan yang repetitif dan membantu meningkatkan efisiensi proses produksi.
Robot dapat bekerja dengan konsisten dan melakukan tugas berulang tanpa mengalami kelelahan seperti manusia. Sementara itu, manusia tetap memiliki peran penting dalam pekerjaan yang membutuhkan kreativitas, komunikasi, pengambilan keputusan, dan kemampuan beradaptasi.
Dengan demikian, konsep collaborative robot bukan semata-mata menggantikan manusia.
Dalam banyak penerapannya, tujuan utamanya adalah membagi pekerjaan antara manusia dan mesin berdasarkan kemampuan masing-masing.
Misalnya, robot dapat melakukan pengambilan komponen dari posisi yang sama secara berulang, sementara pekerja bertanggung jawab terhadap pemeriksaan kualitas dan keputusan ketika ditemukan produk yang tidak sesuai.
Tantangan K3 Ketika Manusia Bekerja Bersama Robot
Meskipun cobot dilengkapi teknologi keselamatan, keberadaannya tetap harus menjadi bagian dari sistem manajemen K3.
Beberapa tantangan utama yang perlu diperhatikan antara lain:
1. Risiko Tabrakan dan Benturan
Ketika manusia dan robot berada di ruang kerja yang sama, kemungkinan terjadinya kontak fisik harus diperhitungkan.
Robot yang bergerak dengan cepat atau membawa beban tertentu dapat menyebabkan cedera apabila terjadi kontak dengan tubuh pekerja.
Risiko tersebut dapat meningkat ketika:
- pekerja memasuki area gerak robot;
- robot membawa benda dengan ujung atau permukaan yang tajam;
- terjadi perubahan posisi kerja;
- sensor keselamatan gagal mendeteksi keberadaan manusia;
- terdapat perubahan program atau konfigurasi robot.
Karena itu, desain sistem harus mempertimbangkan kemungkinan terjadinya kontak antara manusia, robot, dan benda kerja.
2. Risiko Terjepit atau Terperangkap
Tidak semua bahaya berasal dari gerakan robot secara keseluruhan.
Bagian tertentu dari robot atau peralatan yang digunakan bersama robot dapat menciptakan pinch point, yaitu titik tempat tubuh atau anggota tubuh pekerja dapat terjepit.
Contohnya dapat terjadi pada:
- sambungan lengan robot;
- gripper;
- meja kerja;
- conveyor;
- fixture;
- benda kerja yang sedang dipindahkan.
Pekerja perlu memahami area-area tersebut sebelum melakukan pekerjaan.
3. Kecepatan dan Gaya Robot
Cobot dapat dirancang dengan pembatasan kecepatan dan gaya tertentu ketika berinteraksi dengan manusia.
Namun, pengaturan tersebut harus disesuaikan dengan kondisi penggunaan sebenarnya.
Robot yang membawa beban berat memiliki potensi energi yang berbeda dibandingkan robot yang membawa benda ringan.
Oleh karena itu, penilaian risiko tidak cukup hanya berdasarkan jenis robot. Perusahaan juga perlu mempertimbangkan:
- massa robot;
- kecepatan gerakan;
- beban yang dibawa;
- bentuk benda kerja;
- jalur pergerakan;
- kemungkinan kontak dengan pekerja.
4. Kesalahan Sensor dan Sistem Keselamatan
Cobot sangat bergantung pada sensor dan sistem kontrol untuk mendeteksi kondisi di sekitarnya.
Sensor dapat digunakan untuk mendeteksi keberadaan manusia, perubahan posisi, atau kondisi tertentu yang memerlukan penghentian robot.
Namun, teknologi bukan berarti bebas dari kegagalan.
Sensor dapat mengalami:
- kerusakan;
- gangguan komunikasi;
- kesalahan pembacaan;
- perubahan kondisi lingkungan;
- gangguan akibat konfigurasi yang tidak tepat.
Karena itu, keselamatan tidak boleh hanya bergantung pada satu lapisan pengamanan.
5. Perubahan Program Robot
Salah satu risiko yang sering terlupakan adalah perubahan konfigurasi atau program robot.
Robot yang awalnya telah dinilai aman dapat memiliki profil risiko berbeda setelah:
- program diubah;
- kecepatan dinaikkan;
- beban ditambah;
- gripper diganti;
- posisi robot dipindahkan;
- layout produksi diubah.
Artinya, perubahan teknologi harus diikuti dengan evaluasi risiko kembali.
Bahaya Tidak Hanya Berasal dari Robot
Dalam penerapan cobot, perhatian K3 tidak boleh hanya difokuskan pada robot.
Keselamatan harus melihat seluruh sistem kerja.
Misalnya, sebuah robot mungkin memiliki sistem penghentian otomatis ketika manusia berada terlalu dekat. Namun, robot tersebut menggunakan gripper yang memiliki permukaan tajam.
Dalam situasi tersebut, bahaya bukan hanya berasal dari gerakan robot, tetapi juga dari alat yang dipasang pada robot.
Hal yang sama berlaku untuk benda kerja yang dibawa robot.
Benda yang berat, panas, tajam, atau memiliki bentuk tidak beraturan dapat meningkatkan risiko cedera meskipun robot itu sendiri telah memenuhi persyaratan keselamatan.
Human Error dalam Sistem Collaborative Robot
Teknologi canggih tetap melibatkan manusia.
Kesalahan manusia dapat terjadi ketika pekerja:
- salah mengoperasikan sistem;
- tidak memahami batas area kerja robot;
- mengabaikan prosedur keselamatan;
- melakukan pekerjaan pemeliharaan tanpa prosedur yang benar;
- mengubah konfigurasi robot tanpa otorisasi;
- menganggap robot selalu aman karena memiliki sensor.
Salah satu tantangan penting adalah munculnya automation bias, yaitu kecenderungan manusia untuk terlalu percaya terhadap sistem otomatis.
Pekerja dapat berpikir:
“Robot ini sudah aman karena merupakan collaborative robot.”
Cara berpikir tersebut justru dapat meningkatkan risiko.
Label “collaborative” bukan berarti robot dapat beroperasi tanpa penilaian risiko. Keselamatan tetap bergantung pada bagaimana robot dirancang, dipasang, diprogram, digunakan, dan dipelihara.
K3 Harus Dimulai Sejak Tahap Desain
Salah satu pendekatan penting dalam penerapan cobot adalah memasukkan aspek keselamatan sejak tahap awal desain.
Sebelum robot digunakan, perusahaan perlu melakukan risk assessment terhadap keseluruhan sistem.
Beberapa pertanyaan yang perlu dijawab antara lain:
- Apa saja pekerjaan yang dilakukan robot?
- Apa saja pekerjaan yang dilakukan manusia?
- Di mana manusia dan robot dapat bertemu?
- Bagaimana jika pekerja masuk ke area gerak robot?
- Apa yang terjadi ketika sensor mengalami kegagalan?
- Bagaimana robot dihentikan dalam kondisi darurat?
- Apa risiko ketika robot membawa benda kerja?
- Bagaimana prosedur maintenance dilakukan?
- Apa yang terjadi ketika program robot mengalami perubahan?
Dengan pendekatan tersebut, keselamatan tidak hanya menjadi fitur tambahan, tetapi menjadi bagian dari desain sistem.
Pentingnya Safety Training
Pekerja yang bekerja bersama cobot membutuhkan pemahaman mengenai teknologi yang digunakan.
Pelatihan sebaiknya tidak hanya mengajarkan cara mengoperasikan robot, tetapi juga memahami potensi bahayanya.
Materi pelatihan dapat mencakup:
- Cara kerja collaborative robot.
- Area kerja dan batas pergerakan robot.
- Fungsi sensor keselamatan.
- Prosedur pengoperasian.
- Emergency stop.
- Prosedur ketika robot mengalami abnormalitas.
- Bahaya pinch point.
- Prosedur maintenance.
- Lockout/Tagout sesuai kebutuhan pekerjaan.
- Prosedur pelaporan kondisi tidak aman.
Pekerja juga perlu mengetahui bahwa perubahan konfigurasi robot dapat mengubah tingkat risiko sistem.
Hierarki Pengendalian Risiko Tetap Penting
Meskipun menggunakan teknologi modern, prinsip dasar K3 tetap berlaku.
Pengendalian risiko pada sistem collaborative robot dapat dilakukan melalui berbagai pendekatan, seperti:
Eliminasi: menghilangkan aktivitas berbahaya jika memungkinkan.
Substitusi: mengganti proses atau komponen dengan alternatif yang memiliki risiko lebih rendah.
Engineering control: menggunakan sensor, pembatas kecepatan, sistem penghentian otomatis, protective device, dan desain area kerja yang aman.
Administrative control: menerapkan SOP, pelatihan, pembatasan akses, inspeksi, dan prosedur kerja.
APD: digunakan sebagai lapisan perlindungan tambahan sesuai hasil penilaian risiko.
Teknologi keselamatan pada cobot sebaiknya tidak dianggap sebagai pengganti seluruh sistem pengendalian risiko.
Maintenance Juga Menjadi Titik Kritis
Risiko dapat meningkat ketika robot menjalani proses maintenance atau troubleshooting.
Pada kondisi tersebut, pekerja mungkin perlu masuk ke area yang biasanya digunakan robot.
Robot yang terlihat berhenti belum tentu benar-benar berada dalam kondisi aman.
Energi dapat masih tersimpan dalam sistem, dan robot dapat bergerak kembali apabila kondisi tertentu terpenuhi.
Oleh karena itu, pekerjaan maintenance harus memiliki prosedur isolasi energi yang sesuai, termasuk penerapan Lockout/Tagout (LOTO) apabila diperlukan.
Teknisi juga perlu memahami perbedaan antara:
- robot berhenti;
- robot dalam kondisi standby;
- robot dalam kondisi aman;
- sumber energi telah diisolasi.
Keempat kondisi tersebut tidak selalu berarti hal yang sama.
Masa Depan K3 dan Collaborative Robot
Perkembangan artificial intelligence, computer vision, sensor, dan machine learning dapat membuat interaksi manusia dan robot semakin canggih.
Robot di masa depan dapat memiliki kemampuan lebih baik dalam mengenali manusia, memahami lingkungan kerja, dan menyesuaikan gerakannya.
Namun, semakin kompleks sistemnya, semakin penting pula pendekatan keselamatan yang menyeluruh.
K3 di era collaborative robot tidak cukup hanya bertanya:
“Apakah robot ini aman?”
Pertanyaan yang lebih tepat adalah:
“Apakah keseluruhan sistem kerja manusia dan robot telah dirancang, digunakan, dan dipelihara dengan aman?”
Pertanyaan tersebut mencakup robot, manusia, software, sensor, benda kerja, lingkungan kerja, prosedur, dan organisasi.
Penutup
Collaborative robot membawa perubahan besar dalam dunia industri. Robot tidak lagi selalu ditempatkan jauh dari manusia, tetapi dapat menjadi bagian dari lingkungan kerja yang sama.
Kehadiran cobot memberikan peluang untuk mengurangi pekerjaan repetitif, membantu aktivitas fisik tertentu, dan meningkatkan efisiensi produksi. Namun, teknologi tersebut juga menghadirkan tantangan baru bagi keselamatan dan kesehatan kerja.
Risiko tabrakan, terjepit, kegagalan sensor, kesalahan konfigurasi, human error, hingga risiko saat maintenance harus diperhitungkan sejak awal.
Pada akhirnya, robot yang canggih tidak otomatis menghasilkan tempat kerja yang aman.
Keselamatan tetap bergantung pada bagaimana teknologi tersebut dirancang, diimplementasikan, digunakan, dan diawasi.
Di era collaborative robot, tujuan K3 bukan memisahkan manusia dari teknologi, tetapi memastikan bahwa manusia dan teknologi dapat bekerja bersama dengan aman.